一、2070T算力,让机器人真正“看懂”世界
T1508G搭载NVIDIA Jetson T5000平台,采用Blackwell架构GPU,集成2560个CUDA核心与96个第五代Tensor Core,提供高达2070 TFLOPs(FP4稀疏) 的AI算力。对于机器人而言,这意味着:
实时多模态感知:可同时处理多路视觉、激光雷达与IMU数据,运行视觉Transformer、占用网络等复杂模型;
端侧大模型推理:支持生成式AI与VLA(视觉-语言-动作)模型在本地运行,无需回传云端,响应更快、数据更安全;
多任务并发:14核Arm® Neoverse®-V3AE CPU与128GB LPDDR5X内存(273GB/s带宽),让感知、规划、控制并行不悖。
·
二、12路GMSL2,机器人视觉的“原生接口”
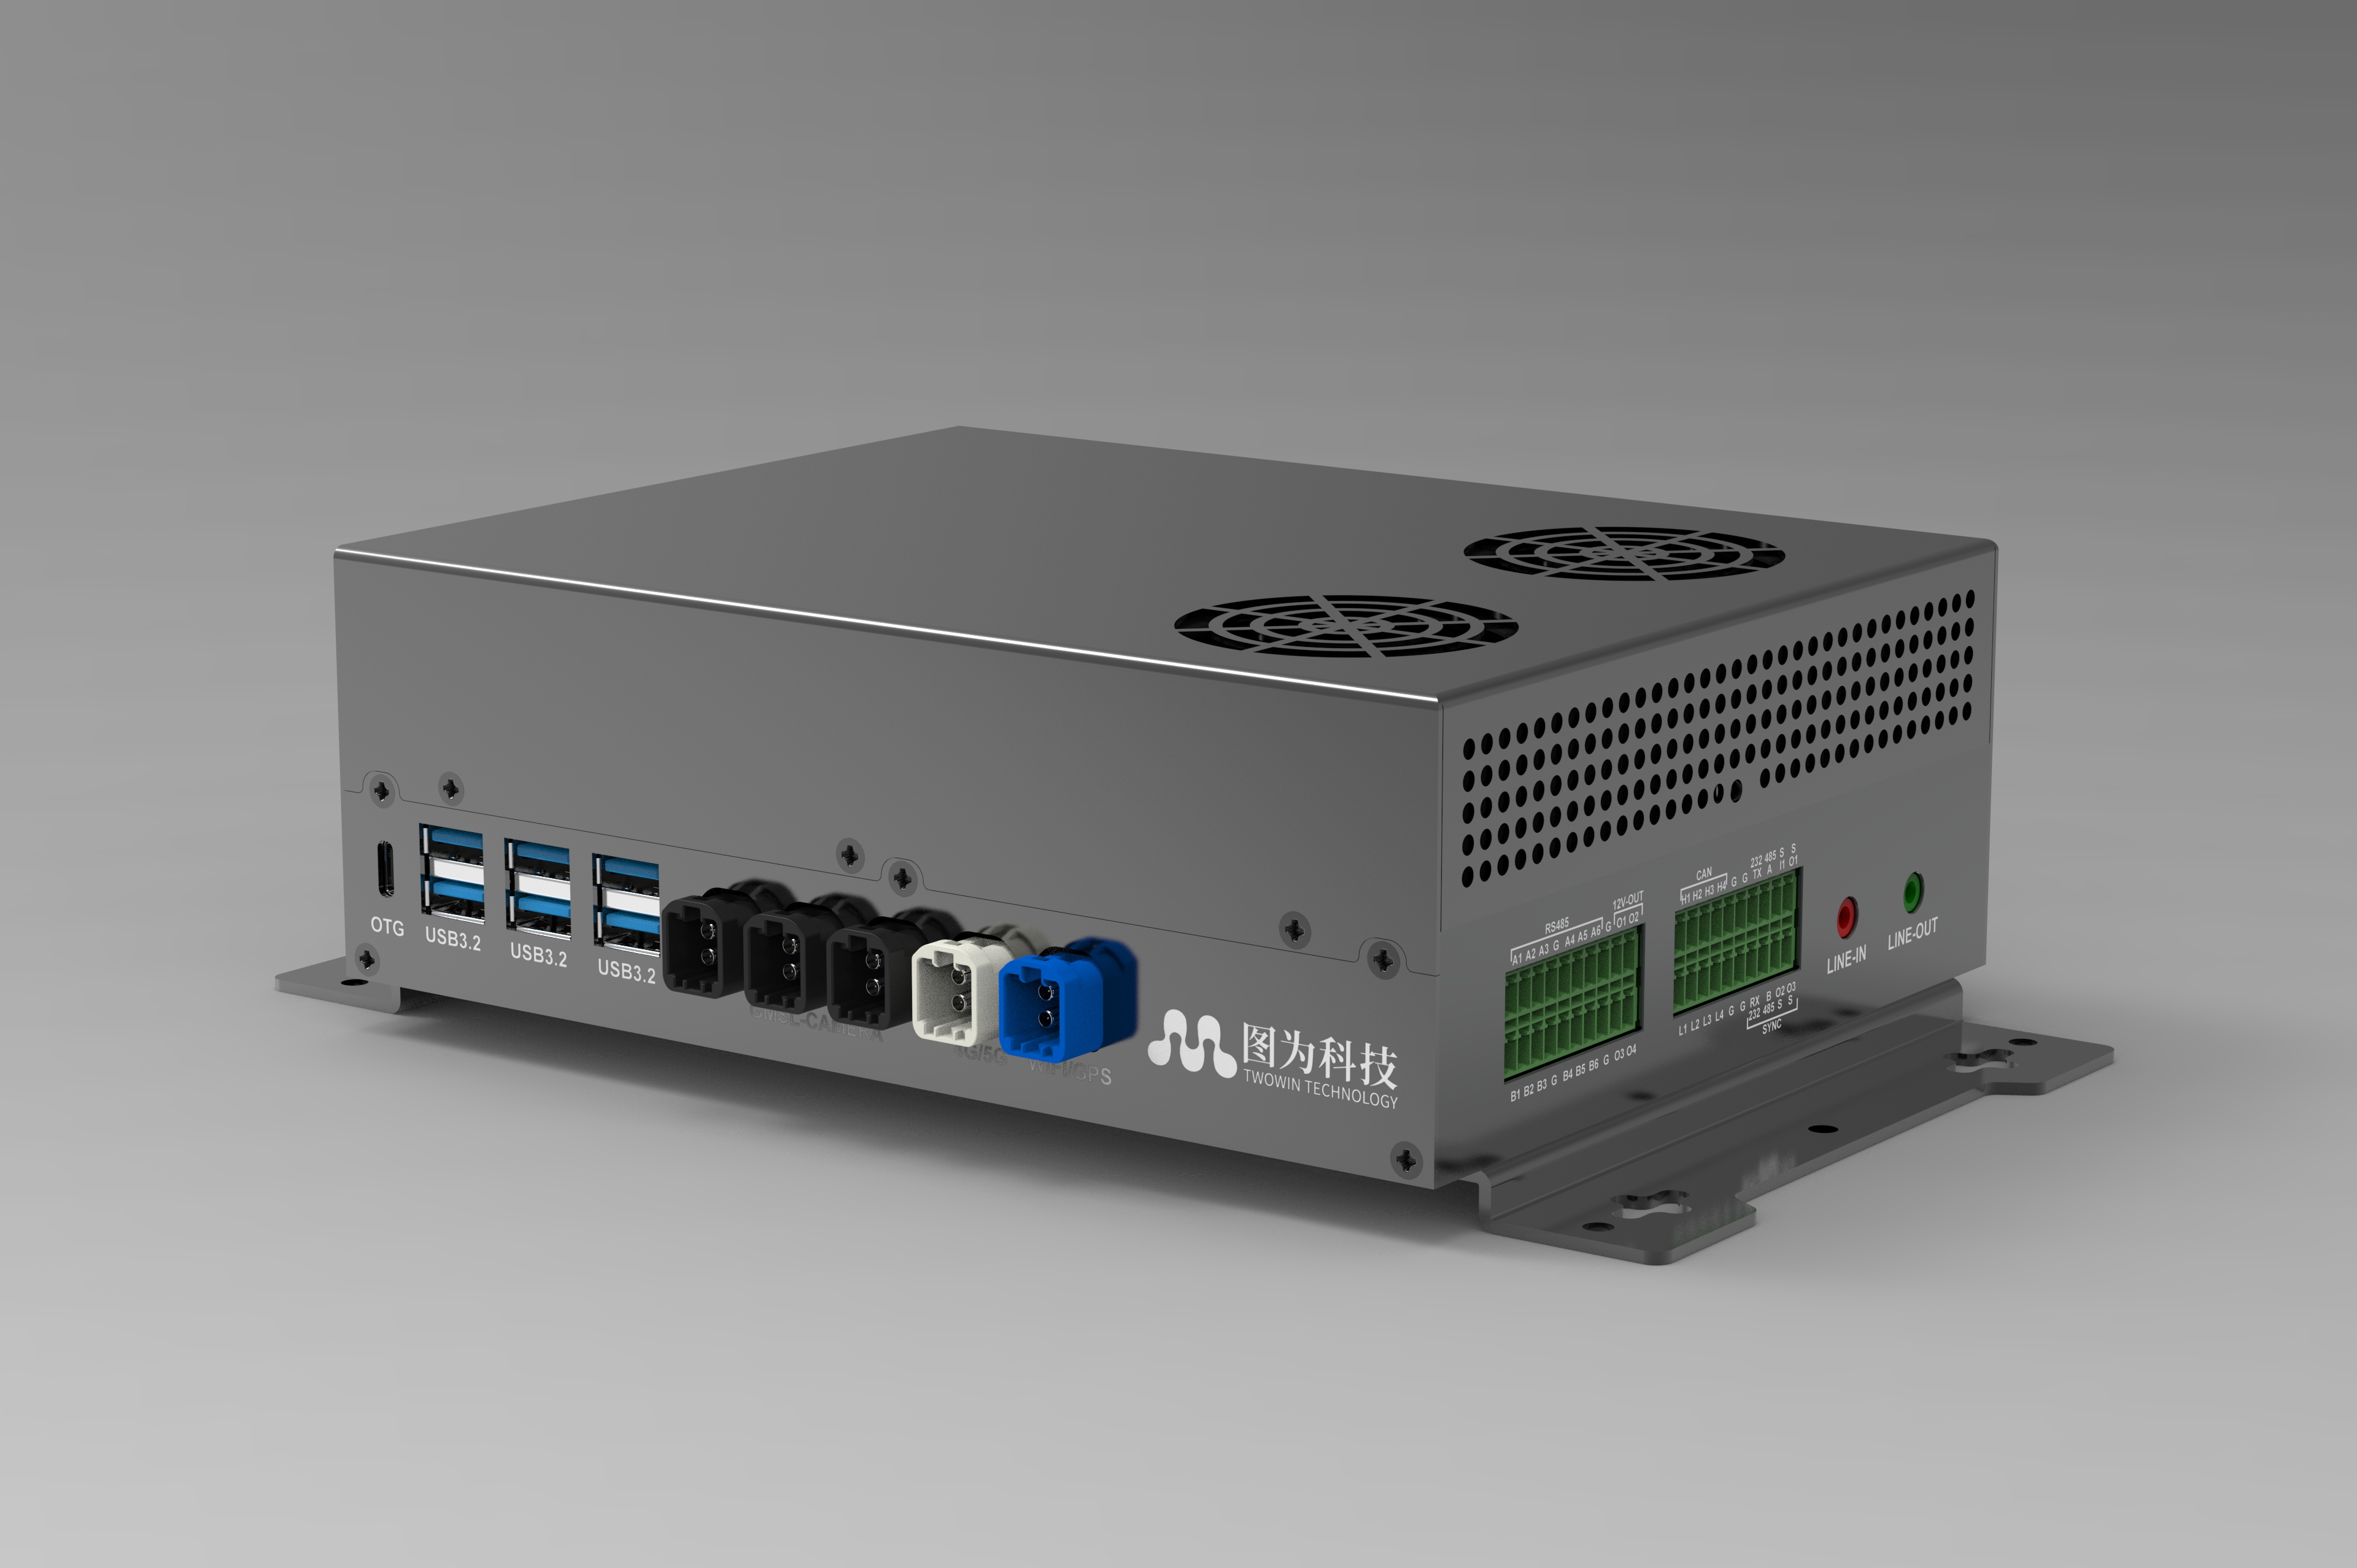
机器人对相机的需求,从来不是“够用”,而是“多目、同步、可靠”。T1508G配备12路GMSL2相机接口,可直接接入车规级/工业级相机,支持多目视觉同步采集,无需额外采集卡。配合PTP、PPS输出/输入与PWM输出,可实现多传感器硬同步,为SLAM、三维重建、手眼协调等任务提供精准的时间基准。
同时,T1508G支持92路1080p H.265视频解码,即便在移动机器人或人形机器人上,也能从容处理高帧率、多路数的视觉流。
三、工业接口拉满,直连机器人本体
机器人系统集成,最怕“接口不够、扩展来凑”。T1508G提供:
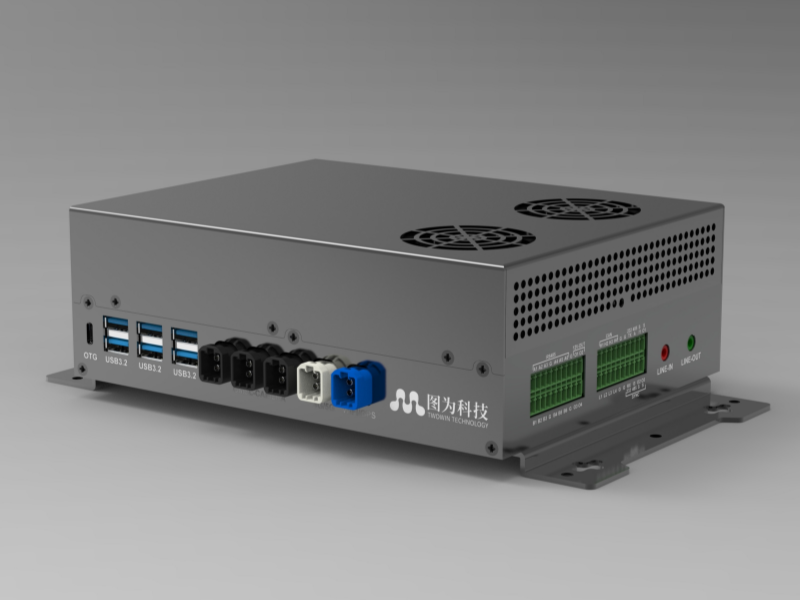
4 X M12万兆网口(支持POE)+1 X RJ45万兆电口,满足多相机、激光雷达与上位机的高速组网;
多路RS485与CAN-FD总线,直连伺服驱动器、关节电机、PLC与车辆底盘;
M.2 Key-M/E/B与Mini_PCIE扩展槽,灵活加装SSD、5G/WiFi7与RTK模块;
可选5G/WiFi7与RTK厘米级定位,满足户外移动机器人与自动驾驶研究的高实时通讯与高精度定位需求。
一台T1508G,即可替代传统“工控机+采集卡+交换机”的多设备堆叠方案,显著降低机器人本体内的布线复杂度与故障率。
四、宽温宽压,机器人场景的“生存底线”
机器人工作环境远比数据中心恶劣。T1508G支持-20°C至50°C宽温运行与10~36V宽压输入,配合工业级防护与主动散热,可在振动、粉尘、温差剧烈的场景中稳定运行。紧凑机身(267.2mm x 160.7mm x 78.5mm)与安装脚架设计,便于嵌入移动机器人、机械臂控制柜或人形机器人躯干。
五、从机器人到智慧城市与智能驾驶
T1508G的算力与接口配置,同样适用于更广泛的边缘智能场景:
高端工业机器人:12路GMSL2多目视觉引导,CAN-FD直连关节伺服,实现高精度抓取与装配;
移动机器人/AMR:5G/WiFi7+RTK定位,多路视频与激光雷达融合,完成自主导航与避障;
人形机器人:2070T算力支撑VLA大模型端侧推理,多目视觉+IMU同步,实现自然交互与动态平衡;
特种自主机器人:单机支持92路1080p视频解码,一台设备即可覆盖一个路口的全量视频分析,或构建高密度监控矩阵;
智能驾驶研究:车规级GMSL2相机接入+万兆网口+宽压输入,为L4算法验证提供车载级算力平台。
T1508G现已正式发布,欢迎垂询样品与定制方案。